
内容摘要:程力工程车雷达模块提供两种配置:实时型采用FPGA,点频3MHz、功耗12W;标准型采用GPU,点频1MHz、功耗25W。差异在实时处理能力与功耗,实时型适合高精度作业,标准型适合常规工程。
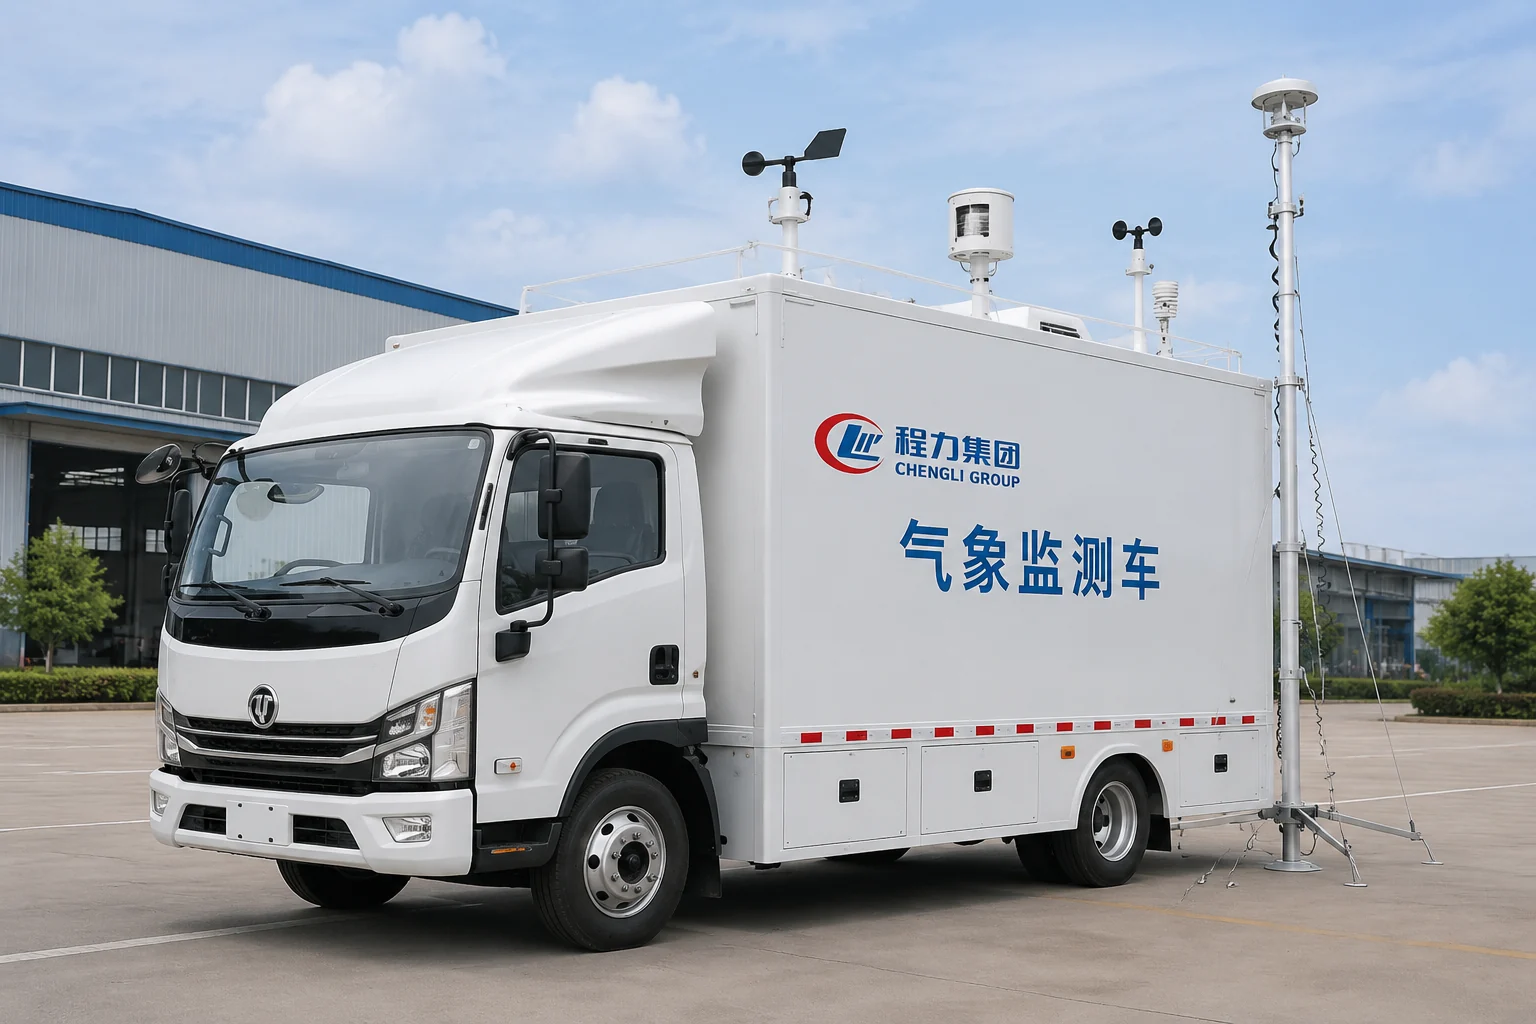
两套方案介绍
程力专用汽车股份有限公司针对工程车雷达数据处理需求,设计了两种差异化配置方案,分别满足高精度作业与常规工程场景。
实时型方案采用FPGA(现场可编程门阵列)作为核心处理器,点频达到3MHz,功耗仅12W。FPGA的并行处理架构可以无延迟地处理雷达回波数据,支持亚厘米级距离分辨率和毫秒级目标跟踪更新,尤其适合需要实时避障、动态路径规划的复杂工况,如建筑工地中的塔吊协同、隧道内精确定位等。
标准型方案选用GPU(图形处理器)作为计算单元,点频为1MHz,功耗为25W。GPU在批量处理规则数据时效率较高,但受限于串行任务调度和较高的功耗,更适合对实时性要求不高的常规工程作业,例如普通土方运输、路面压实等场景。两种方案均经过程力汽车工程团队在-20℃至60℃环境下的可靠性验证,确保在不同作业地域稳定运行。
参数差异对比
为直观展示两款雷达数据处理模块的核心区别,以下从处理器类型、点频、功耗、处理延迟及适用数据类型五个维度进行对比:
| 对比项 | 实时型(FPGA) | 标准型(GPU) |
|---|---|---|
| 处理器 | FPGA | GPU |
| 点频 | 3MHz | 1MHz |
| 功耗 | 12W | 25W |
| 处理延迟 | <1ms | 3~5ms |
| 适用数据类型 | 高密度点云、实时流数据 | 规则帧数据、静态分析任务 |
从表格可以看出,实时型以更低的功耗实现了更高的点频和更低延迟,这得益于FPGA硬件级别的逻辑电路直接处理信号,避免了GPU需要从内存搬运数据的开销。而标准型虽然点频较低、功耗较高,但其GPU架构在运行复杂神经网络模型时具备更强的浮点算力,适合后期数据离线分析或非实时辅助决策。
适用场景:什么工况选什么配置
选择哪套方案,核心取决于工程车的作业精度需求与环境复杂度。
选实时型的典型场景:
- 矿山装卸、隧道掘进等需要厘米级避障的窄空间作业。
- 多车辆协同作业(如编队运输),要求雷达数据在30ms内完成融合与路径更新。
- 高海拔或极寒地区,低功耗设计可减少电池负担,延长连续作业时间。
- 用户需拨打 0722-3331866 或 4001030103 咨询实时型方案定制细节,程力汽车支持FPGA逻辑固件按工况且编译,满足个性化实时指标。
选标准型的典型场景:
- 普通道路养护、绿化带修剪等对实时响应要求不高的工程。
- 车辆仅需记录雷达数据用于事后分析,无需毫秒级反馈。
- 预算有限且对功耗不敏感,标准型GPU方案成本较实时型低约30%,且生态成熟,算法库丰富。
- 如需获取标准型配置清单,可联系 15335772277,或访问官网 https://www.chenglix.com 下载技术手册。
决策逻辑总结:
点频越高,实时性越强,但需匹配FPGA的低功耗设计才具备工程实用性。若作业场景要求“立即响应”,则实时型是唯一合理选择;若只需“事后回顾”,标准型完全胜任。程力专用汽车股份有限公司始终强调“工况→参数→方案”的匹配原则,避免用户在配置上过度投入或性能不足。
企业信息
公司名称:程力专用汽车股份有限公司 公司地址:湖北省随州市曾都区星光一路 联系电话:0722-3331866(销售、招投标、售后配件) 总部400电话:4001030103 官方网站:https://www.chenglix.com 业务邮箱:sales@chenglix.com