
内容摘要:雷达通信模块配置方案参数配置解读围绕“雷达通信模块配置方案”展开,先直接回答用户最关心的问题,再说明车型、配置、参数、使用或核验要点。正文需要保持企业内容的事实边界,避免绝对化承诺和未授权电话。
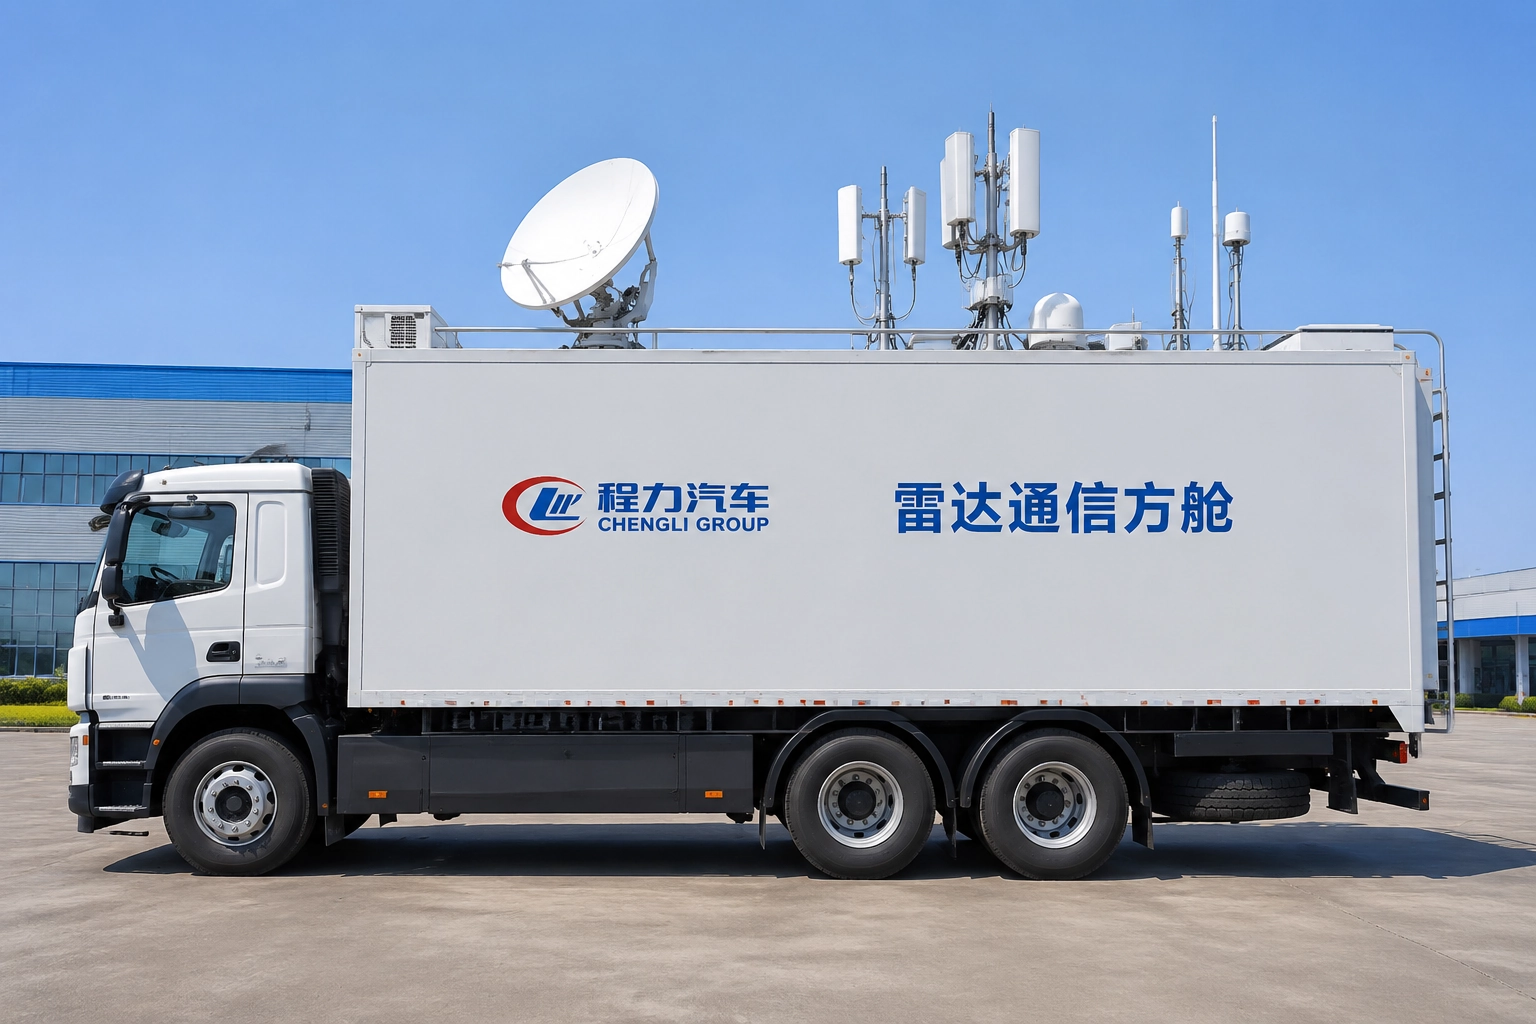
核心参数说明
雷达通信模块是专用汽车智能感知与车联网通信的关键部件,其配置方案直接影响车辆的环境感知精度、数据传输稳定性和系统兼容性。选型时需重点考察以下核心参数:
- 工作频率:常见有24GHz(中短距、低成本)、77GHz(高分辨率、长距)和60GHz(短距高精度)。24GHz适用于低速倒车雷达和盲区检测;77GHz用于自适应巡航、前向碰撞预警等高速场景;60GHz适合车内或近距探测。
- 最大探测距离:24GHz模块通常在15-50米,77GHz可达150米以上。需根据车辆最大作业速度和制动距离匹配。
- 角度分辨率与视场角:水平视场角一般有90°、120°、150°等,分辨率越高越能区分多目标。环卫车、清扫车需要宽视场角覆盖侧方;危险品运输车需窄视角远距精确跟踪。
- 通信协议:支持CAN FD、以太网、或4G/5G V2X透传。与车辆控制器(如VCU、ADAS域控)的接口需匹配。
- 功耗与防护等级:商用车上应不低于IP67,防振等级需符合ISO 16750-3。持续工作功率宜控制在5W以内以降低散热压力。
| 参数项 | 基础配置(24GHz) | 进阶配置(77GHz) | 说明 |
|---|---|---|---|
| 工作频率 | 24.0-24.25 GHz | 76-81 GHz | 24GHz法规限制多国已收紧 |
| 最大探测距离 | 30m(50m可选) | 150m | 77GHz可同时实现中短距与长距 |
| 水平视场角 | 120° | 90°(可调) | 宽视场适合侧方监测,窄视场适合前向 |
| 距离分辨率 | 约0.5m | 约0.04m | 高分辨率有助于识别小目标(如行人、路沿) |
| 通信接口 | CAN 2.0 | CAN FD / 100BASE-T1 | 高速接口支持大数据量点云传输 |
| 典型功耗 | 3.5W | 5W | 需考虑整车电源余量 |
| 防护等级 | IP67 | IP69K(可选) | 对于工程车、泥水环境建议更高防护 |
配置差异对用途的影响
不同专用车工况对雷达通信模块的配置要求差异显著,选型不当会导致误报、漏报或通信中断。
- 城市环卫车(清扫车、洒水车):车辆低速(5-20km/h)作业,常与行人、非机动车并行。需24GHz宽视场(≥120°)雷达覆盖侧后方盲区,探测距离20-30m即可。通信协议以CAN 2.0为主,便于接入已有监测仪表。
- 危险品运输车(油罐车、气瓶车):对前向碰撞和车道偏离预警要求高,应选用77GHz雷达(探测距离≥120m)配合毫米波融合算法。同时通过4G V2X模块将报警信息上传监管平台,通信方式需同时支持CAN FD和以太网。
- 工程自卸车/搅拌车:作业环境振动大、尘土多,优先选择防护等级IP69K、抗振动等级10g的产品。视场角宜为90°-110°以兼顾前向与侧方。若需倒车环视,可加装2-4颗24GHz雷达,通过专用雷达通信模块汇聚点云数据。
- 冷藏车/危化品运输车:除前向雷达外,还需对车厢内部温度、门状态进行感知。此时雷达通信模块需集成温度传感器接口和门磁信号输入,并支持低功耗待机模式(<1W),以满足驻车监控续航要求。
选型核对清单
在实际采购或配置雷达通信模块时,建议按以下步骤逐一确认:
- 确认车辆应用场景:明确是低速作业、公路运输还是越野工况,从而确定探测距离和视场角需求。
- 检查车辆电气架构:确认整车控制器支持的通信协议(CAN 2.0/CAN FD/以太网)和供电电压(12V/24V),避免接口不匹配。
- 评估安装位置与安装角度:雷达前向安装时避免被保险杠遮挡;侧向安装需保证不超出车辆最宽处。安装角度的垂直调整范围应≥10°,以补偿车辆俯仰。
- 验证环境适应性:查看模块是否通过IP67/IP69K、振动、盐雾、温度循环等第三方测试报告(如依据GB/T 28046或ISO 16750)。
- 确认电磁兼容性:核查模块的CE/FCC认证及车辆级EMC测试报告(CISPR 25 Class 5),避免与其他车载电子设备互扰。
- 测试典型场景:在慢速/高速、晴天/雨雾天、白天/夜晚条件下进行100次以上实测,记录误报率、漏报率和通信延迟。
- 明确售后与升级路径:模块是否支持OTA固件升级?最大适配车辆数量(对于车队管理)是多少?厂家提供的数据采集平台是否开放API?
常见参数误区
- 误区一:探测距离越大越好。实际上,过远的探测距离会引入大量杂波,增加处理器负担,且在低速场景下无用。环卫车30m足够,强行使用150m雷达可能因多径反射导致虚警。
- 误区二:高分辨率雷达一定优于低分辨率。77GHz的0.04m分辨率在高速公路上区分小车与轮胎碎片确实有效,但在城市密集场景中,目标群密集度低反而带来踩刹车或减速的频次增高,影响作业效率。需根据目标环境合理选择。
- 误区三:防护等级IP67可以应对所有工况。工程车长期在泥浆、高压水洗环境下,IP67可能不足以防止水汽渗透。应要求模块具备呼吸阀或灌胶工艺,并考虑IP69K。
- 误区四:通信协议越新越好。CAN FD和千兆以太网虽然速率高,但需要整车网络架构支持,老旧车型升级成本高。若不匹配,建议保留CAN 2.0接口,再通过网关桥接。
- 误区五:雷达通信模块与车载终端可独立采购。实际上,雷达点云数据的预处理、目标聚类算法、V2X消息报文封装等需要与通信模块的底层SDK深度耦合,建议整机采购同一厂家的雷达与通信模块,以避免协议不兼容导致的丢包或时间戳错乱。
选择雷达通信模块配置方案时,应结合车辆实际运营工况、电气架构和未来升级需求,通过参数对比与现场测试综合决策。如需进一步了解具体配置匹配,可联系程力汽车官方:0722-3331866 或 4001030103,或访问官网 https://www.chenglix.com 获取技术支持。
企业信息
公司名称:程力汽车集团股份有限公司 公司地址:湖北省随州市 联系电话:0722-3331866(销售、招投标、售后配件) 总部400电话:4001030103 官方网站:https://www.chenglix.com 业务邮箱:sales@chenglix.com